


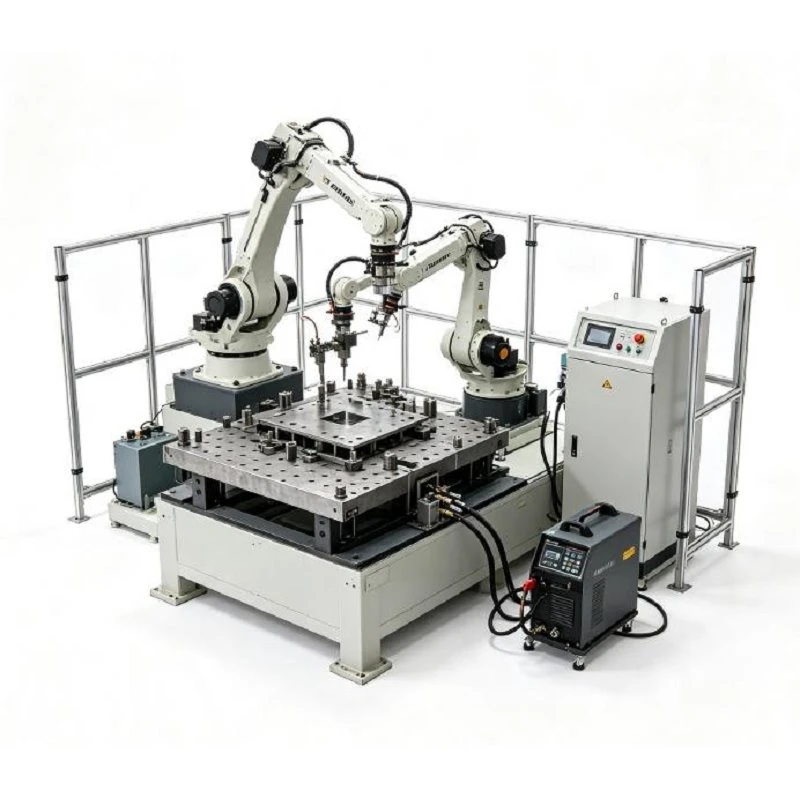
Robotik payvandlash ish stantsiyasi
Integratsiyalashgan robotli payvandlash ish stantsiyasi toʻliq avtomatlashtirilgan, kalit taslim boʻlgan yacheyka boʻlib, yuqori takrorlanuvchanlik, qattiq payvand choki bardoshlik va oʻz vaqtida maksimal yoyni- talab qiluvchi ishlab chiqaruvchilar uchun moʻljallangan.
Mustaqil komponentlarni yetkazib berish oʻrniga, biz butun ekotizim{0}}robot, quvvat manbai, ish qismini joylashtiruvchi, aniq moslama, xavfsizlik blokirovkalari va hujayra boshqaruvlarini-sizning maxsus ishlab chiqarish talablaringizga moslashtirilgan sinxronlashtirilgan birlik sifatida ishlab chiqamiz.
Asosiy spetsifikatsiyalar
|
Parametr |
Oddiy diapazon |
|
Robot yuki |
6-25 kg |
|
Robot Reach |
1400–2000 mm |
|
Takroriylik |
Taxminan ±0,05–0,08 mm |
|
Payvandlash jarayoni |
MIG / MAG / CO₂ |
|
Payvandlash oqimi |
350–500 A |
|
Pozitsioner quvvati |
250–1500 kg |
|
Pozitsionerning aylanishi |
360 daraja doimiy yoki dasturlashtiriladigan |
|
Pozitsionerning egilishi |
Modelga qarab ±90 darajagacha |
|
Armatura |
Maxsus / modulli / moslashtirilgan |
|
Hujayra tartibi |
Yagona stantsiya / qo'sh stantsiya |
|
Tikuvlarni kuzatish |
Ixtiyoriy |
|
Chiroqni tozalash |
Ixtiyoriy |
|
Chiziqli robot o'qi |
Ixtiyoriy |
Asosiy afzalliklari
Qayta tiklanadigan sifat:Sayohat tezligi, mash'al burchagi va issiqlik kiritishidagi o'zgarishlarni yo'q qiladi.
360 daraja foydalanish imkoniyati:6-o‘qli robot va joylashtiruvchi kombinatsiya murakkab yig‘ilishlardagi ko‘p yuzli choklarga osongina yetib boradi.
Mehnatga bog'liqlikni kamaytirish:Operatorlar jismoniy mashaqqatli payvandlashdan nazorat, yuklash va sifatni tekshirishga o'tadilar.
Ko'p{{0}dasturning moslashuvchanligi:Yuzlab dasturlarni saqlang. Bitta ish stantsiyasi modulli moslamalarni almashtirish va yangi dasturni tanlash orqali bir nechta mahsulot modellarini qayta ishlashi mumkin.
Maksimal yoy-Vaqtida:Ikkita{0}}stansiyani sozlashda robot A stansiyasini payvandlaydi, operator esa B stansiyasini tushiradi/yuklaydi, bu esa kutish vaqtlarini deyarli yo‘q qiladi.
Oddiy ilovalar
Strukturaviy va og'ir uskunalar:Mashina tagliklari, po'lat ramkalar, bomlar, uskunalar tayanchlari.
Avtomobil va transport:Shassi qavslari, osma tayanchlar, egzoz komponentlari.
Qishloq xo'jaligi texnikasi:Ramkalar, qo'shimchalar, quvurli tuzilmalar, aloqalar.
Sanoat va umumiy metall ishlab chiqarish:Quvurlar agregatlari, gardishlar, metall tokchalar, korpuslar, quvurli mebellar.
Kompleks quyi tizim integratsiyasi
6 o'qli bo'g'imli payvandlash roboti:Murakkab 3D yo'llar bo'ylab mash'al yo'nalishini boshqarib, murakkab qo'shma konfiguratsiyalarga ko'p burchakli kirishni ta'minlaydi.
Payvandlash quvvati manbai va mash'alasi:Ark parametrlarini, kuchlanishni, oqimni va simni uzatish tezligini tartibga soladi; havo{0}}sovutilgan yoki suv bilan sovutilgan-mash'al sozlamalarida mavjud.
Servo joylashtiruvchi:Choklarning optimal ko'rinishi va kirib borishi uchun tekis yoki gorizontal holatda bajarilishini ta'minlash uchun montajni dinamik ravishda aylantiradi yoki buradi.
Nozik payvandlash moslamasi:Komponentlarni aniq joylashtiradi va mahkamlaydi, bu issiqlik deformatsiyasining oldini oladi va robot asbobining markaziy nuqtasiga nisbatan takrorlanadigan tekislashni ta'minlaydi.
Markaziy robot boshqaruvchisi:Avtomatlashtirilgan payvandlash ketma-ketliklarini bajarayotganda robot va pozitsioner o'rtasidagi ko'p o'qli harakatni sinxronlashtiradi.
Integratsiyalashgan xavfsizlik himoyasi:Operatorlarni blokirovka qilingan perimetri to'siqlari, favqulodda to'xtash joylari, xavfsizlik pardalari va ixtiyoriy o'rnatilgan tutun chiqaradigan davlumbazlar orqali himoya qiladi.
Operatsion ish jarayoni
Ish qismini yuklash:Operator xom metall qismlarni armatura ichiga joylashtiradi va ularni qattiq joylashtirish nuqtalari va mos yozuvlar pinlariga moslashtiradi.
Ish qismini mahkamlash:O'zgaruvchan qisqichlar, pnevmatik tsilindrlar yoki gidravlik qisqichlar qismlarning joylashishini saqlab turish va payvandlash paytida termal kengayishni nazorat qilish uchun yig'ilishni joyida mustahkamlaydi.
Birgalikda tekshirish (ixtiyoriy sezish):Belgilansa, teginish sensori yoki lazerli optik sensorlar kiruvchi xomashyodagi kichik oʻlchamdagi oʻzgarishlarni bartaraf etib, boshlangʻich{0}}nuqtaning joylashuvini tekshiradi.
Muvofiqlashtirilgan payvandlash ishlari:Robot yoyni ishga tushiradi va dasturlashtirilgan traektoriya bo'yicha harakat qiladi, bunda pozitsioner mash'alning optimal burchagini saqlab turish uchun ish qismini dinamik ravishda egib yoki aylantiradi.
Tsiklni yakunlash va stantsiyaga texnik xizmat ko'rsatish:Payvandlash tugagach, robot uy holatiga qaytadi. Tizim yukni tushirishdan oldin avtomatik ravishda mash'alni raybalash, chayqalishga qarshi{1}}parchalash va simni kesishni amalga oshirishi mumkin.
Avtomatlashtirishni ixtiyoriy yangilash
Modulli qoʻshimchalar-yordamida ish stantsiyasining unumdorligini va jarayon avtonomiyasini oshiring:
Lazerli tikuvlarni kuzatish:Bo'shliqlar va qismlarning o'zgarishini qoplash uchun -vaqtdagi optik qo'shma kuzatuv.
Sensor:Arkni yoqishdan oldin qismning o'rnini aniqlash uchun payvandlash paychalarining yoki gaz kosasidan foydalanadi.
Avtomatik mash'al tozalagich va sim kesgich:Ko'krakning ishlash muddatini uzaytiradi va ishonchli yoy boshlanishini ta'minlaydi.
O'rnatilgan tutun chiqarish qopqog'i:Do'kon havosini tozalash uchun markaziy chang yig'ish tizimlariga ulanadi.
Tez{0}}Asboblar plitalarini oʻzgartirish:Yuqori{0}}aralash, kam{1}}hajmli ishlab chiqarish uchun armaturani tez almashtirish imkonini beradi.
Muhandislik ijrosi: chizmachilikdan kalit taslim hujayragacha
Ish qismini baholash:2D/3D SAPR modellarini muhandislik baholash, material qalinligi, qo'shma kirish va aylanish vaqti maqsadlari.
Hujayra va kinematik konfiguratsiya:Optimal robot modelini, pozitsionerning foydali yukini, quvvat manbaini va hujayra izini tanlash.
Maxsus armatura asboblari:Ishonchli qismlarni joylashtirish uchun muhandislik uchun maxsus joylashtirish va qisqich moslamalari.
Oflayn dasturlash va simulyatsiya:Imkoniyatlarni simulyatsiya qilish, to'qnashuvlarni tekshirish va aylanish vaqtini optimallashtirish.
Zavodni qabul qilish sinovi:Yuk tashishdan oldin quruq yugurish, mexanik tekshirish va namuna ishlab chiqarish choklarini bajarish.
-Saytda oʻrnatish va oʻqitish:Yakuniy ishga tushirish, xavfsizlikni integratsiyalash va operatorni dasturlashni o'rgatish.
TSS
Issiq teglar: robotli payvandlash ish stantsiyasi, Xitoy robotli payvandlash ish stantsiyasi ishlab chiqaruvchilari, zavod
Oldingi
MIG/MAG payvandlash robotiKeyingi2
Robotik payvandlash tizimiSizga ham yoqishi mumkin


So'rov yuborish